هوش مصنوعی MIT تصاویر X-Ray را به نقشه سهبعدی جراحی تبدیل میکند
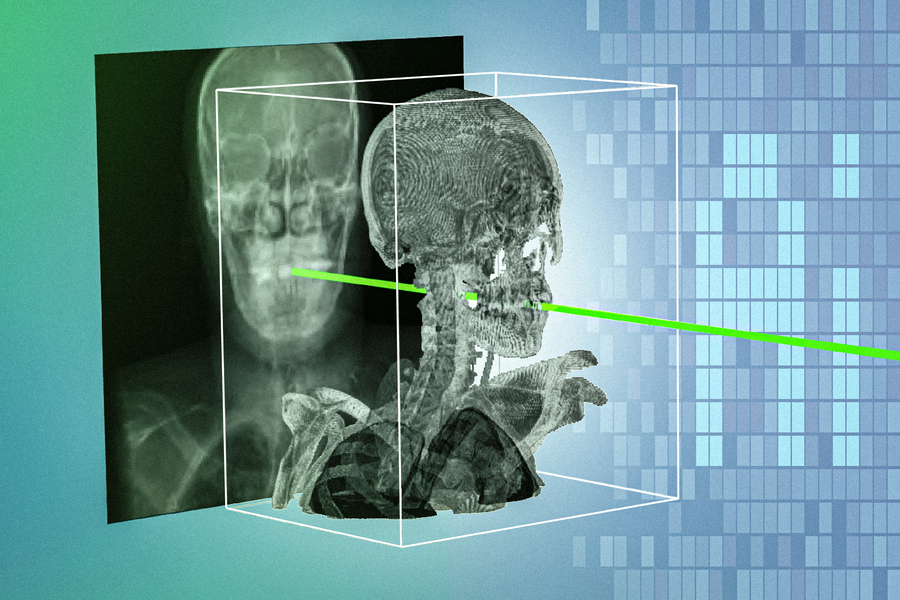
پژوهشگران مؤسسه فناوری ماساچوست (MIT) و مراکز همکار، روش جدیدی مبتنی بر هوش مصنوعی توسعه دادهاند که میتواند تصاویر دوبعدی X-Ray گرفتهشده حین جراحی را در چند ثانیه با تصاویر سهبعدی پیش از عمل مانند CT و MRI تطبیق دهد؛ فناوریای که میتواند دقت هدایت ابزارهای جراحی در روشهای کمتهاجمی را افزایش دهد.
به گزارش مدرن مد به نقل از MIT News، این فناوری که «xvr» نام دارد، برای حل یکی از چالشهای مهم در جراحیهای هدایتشده با تصویربرداری توسعه یافته است؛ چالشی که به محدودیت تصاویر دوبعدی X-Ray در تعیین دقیق موقعیت و جهت ابزارهای جراحی در بدن بیمار مربوط میشود.
در بسیاری از جراحیهای کمتهاجمی، پزشکان برای هدایت ابزارهایی مانند کاتترها و آندوسکوپها از تصاویر X-Ray لحظهای استفاده میکنند. با این حال، از آنجا که X-Ray تصویری دوبعدی ارائه میدهد، تشخیص موقعیت دقیق ابزار نسبت به ساختارهای سهبعدی بدن میتواند دشوار باشد و در برخی شرایط خطر آسیب به بافتهای مجاور را افزایش دهد.
تطبیق تصاویر دوبعدی و سهبعدی با هوش مصنوعی
پژوهشگران برای رفع این مشکل، سامانه xvr یا X-ray Volume Registration را طراحی کردهاند که میتواند تصویر X-Ray حین عمل را بهصورت خودکار با اسکن سهبعدی همان بیمار تطبیق دهد.
این سامانه از مدل هوش مصنوعی استفاده میکند که بهصورت اختصاصی برای هر بیمار سازگار میشود. بر اساس نتایج منتشرشده، مدل پایه xvr میتواند با استفاده از اسکن پیش از عمل بیمار، در حدود پنج دقیقه برای همان بیمار تنظیم شود و سپس فرآیند تطبیق تصویر X-Ray با تصویر سهبعدی را در چند ثانیه انجام دهد.
یکی از ویژگیهای مهم این فناوری، استفاده از شبیهسازی مبتنی بر فیزیک برای تولید تصاویر مصنوعی X-Ray است. xvr با استفاده از تصاویر سهبعدی CT یا MRI یک بیمار، هزاران تصویر X-Ray مصنوعی از زوایای مختلف تولید میکند و از این دادهها برای آموزش مدل اختصاصی همان بیمار بهره میگیرد.
بر اساس گزارش MIT، این سامانه قادر است حدود هزار تصویر مصنوعی X-Ray در هر ثانیه تولید کند. استفاده از شبیهسازی مبتنی بر فرآیند فیزیکی تصویربرداری نیز به پژوهشگران امکان میدهد دادههای اختصاصی بیمار را بدون نیاز به برچسبگذاری دستی گسترده تولید کنند.
کاهش زمان آموزش مدل از ۱۲ ساعت به پنج دقیقه
یکی از چالشهای استفاده از مدلهای اختصاصی برای هر بیمار، زمان مورد نیاز برای آموزش آنهاست. پژوهشگران اعلام کردند که آموزش کامل یک مدل از ابتدا برای هر بیمار میتوانست حدود ۱۲ ساعت زمان ببرد؛ مدتزمانی که برای کاربردهای اورژانسی مناسب نیست.
برای حل این مشکل، تیم تحقیقاتی ابتدا یک مدل پایه یا Foundation Model را با استفاده از اسکنهای سهبعدی بیش از ۲ هزار بیمار آموزش داد. این مجموعه داده، گروههای سنی، نواحی مختلف بدن و انواع روشهای تصویربرداری را پوشش میداد.
مدل آموزشدیده سپس میتواند برای یک بیمار جدید در حدود پنج دقیقه سازگار شود و به دقتی مشابه مدلی برسد که از ابتدا برای همان بیمار آموزش داده شده است.
دقت زیر میلیمتر در هدایت جراحی
پژوهشگران عملکرد xvr را روی یکی از بزرگترین مجموعهدادههای موجود برای تطبیق تصاویر دوبعدی و سهبعدی واقعی آزمایش کردند. این دادهها از پنج بیمارستان و طیف گستردهای از استخوانها و اندامها در بیماران بزرگسال و کودکان تشکیل شده بود.
نتایج نشان داد xvr در این ارزیابیها از روشهای هوش مصنوعی موجود از نظر دقت و پایداری عملکرد بهتر عمل کرده و میتواند تطبیق تصاویر را با دقت بالا و در چند ثانیه انجام دهد. مقاله پژوهشگران در مجله Nature منتشر شده و از xvr بهعنوان چارچوبی خودنظارتی برای تطبیق دوبعدی و سهبعدی تصاویر پزشکی یاد میکند.
کاربرد در جراحی مغز و اعصاب و ارتوپدی
ویوک گوپالاکریشنان، پژوهشگر پسادکتری آزمایشگاه علوم کامپیوتر و هوش مصنوعی MIT و نویسنده اصلی این پژوهش، با اشاره به کاربردهای این فناوری گفت ترکیب اطلاعات دوبعدی و سهبعدی میتواند انجام برخی اقدامات تخصصی و نجاتبخش را برای گروه گستردهتری از بیماران امکانپذیرتر کند.
این فناوری میتواند در طیف متنوعی از اقدامات پزشکی که به هدایت تصویری نیاز دارند، از جمله برخی مداخلات عروقی، جراحیهای ارتوپدی و جراحیهای مغز و اعصاب مورد استفاده قرار گیرد. همچنین پژوهشگران امکان استفاده از آن برای ارتقای عملکرد سامانههای جراحی رباتیک را مطرح کردهاند.
حرکت به سمت ناوبری هوشمند در جراحی
پژوهشگران MIT اعلام کردهاند که در گام بعدی، افزایش سرعت xvr برای استفاده بلادرنگ، بررسی عملکرد و قابلیت اطمینان آن در شرایط بالینی بیشتر و توسعه سامانه برای موقعیتهای پیچیدهتر، از جمله اندامهای متحرک، در دستور کار قرار دارد.
به گفته تیم تحقیقاتی، این گروه طی دو سال گذشته الگوریتم را توسعه داده و اعتبارسنجی کرده و اکنون همکاری با شرکتهای فعال در حوزه رباتیک جراحی و گروههای بالینی را برای تبدیل این فناوری پژوهشی به ابزارهای قابل استفاده در ناوبری جراحی دنبال میکند.
این پژوهش با حمایت مؤسساتی از جمله مؤسسه ملی سلامت آمریکا (NIH)، برنامه MIT CSAIL-Wistron، آزمایشگاه پژوهشی محاسباتی MIT-IBM، کلینیک جمیل MIT، همکاری سلامت و علوم زیستی MIT و Chou Family Transformative Research Fund انجام شده است.